摘要:
(沈阳理工大学机械工程学院,辽宁 沈阳 110159)摘要:物流行业的“最后一公里”配送问题一直以来都是行业性难题,上门派送时间成本高,效率低,为顺应当下物流行业的高速发展,更好地解决快递派送问题,在相关理论的支持下,我们设计了一款快递机器狗,通过电机驱动以及智能视觉等功能,更好地将快递配送到客(沈阳理工大学机械工程学院,辽宁 沈阳 110159)
摘要:物流行业的“最后一公里”配送问题一直以来都是行业性难题,上门派送时间成本高,效率低,为顺应当下物流行业的高速发展,更好地解决快递派送问题,在相关理论的支持下,我们设计了一款快递机器狗,通过电机驱动以及智能视觉等功能,更好地将快递配送到客户手中,解决了上门配送快递的难题,并且极大减少了人力与时间成本。
关键词:物流;最后一公里;快递机器狗
基金项目:2022年度大学生创新创业训练计划资助(项目编号:202210144047)
随着全球电子商务的深入发展,每天在全球各地都有不同的货物通过海、陆、空的方式运送到目的地,物流行业需要投入大量的司机。目前,劳动人口数量下降、老龄化现象加速、土地成本提升,在这样的背景下,“机器换人”成为降低物流人工成本和提高仓储物流效率的最主要的解决方案。快递配送的最后一公往往是最消耗人力和物力资源的,虽然现在我国各地已经开通了快递驿站和网点服务,但依然没有解决快递末端的配送问题,尤其是在当下疫情形式严峻期间,无人化配送可以很好地解决因疫情原因快递无法配送的问题,能有效提高物流行业的工作效率。
为打通快递最后一公里,采用机器狗的方式来送快递,是一种创新的方式,四足快递机器狗可以实现跨越台阶,执行敲门和开门等动作,从拿到需配送快递开始,快递机器狗将会按照指定路线,全程采用智能视觉识别模块,规避行人或路途障碍物,将快递包裹安全送到手中,实现上门服务。近些年来,快递行业已经在不断尝试采用智能无人机器人配送快递,效果显著,但大多采用四轮驱动,对于特殊路段避障能力仍有欠缺,并且无法像快递机器狗一样上楼梯配送,快递机器狗在运送途中可以灵活应对多种路况,除了解决上楼梯难题外,还实现了送货上门服务。
1 产品解决的关键性问题
1.1负重问题:基于机器狗是电动机器人的现实,机器狗以目前的结构难以负重较重的货物,但是依然可以载重中小型的日常货物,通过程序控制大扭矩舵机与电机之间的相互配合,调整行走时的运动姿态,可以弥补因货物重量而带来的四肢运动不便的情况,再加上给机器狗配有坚硬的骨架,能够完成日常生活的快递配送任务。
1.2避障问题:快递机器狗在配送环节的最后几百米时,大概率将进入人员密集的地区,更加考验机器狗的灵活应对能力,为此,快递机器狗有灵敏的视觉识别系统与四肢协调系统,在指定道路行进时,通过自身传感器感知周围环境,当智能视觉识别系统检测到前方出现障碍时, 机器狗将自动调整路线,面对突发情况,四肢协调系统首先控制机器狗整体保持平衡,调整四肢运动方向,保证快递的安全,做到及时避让。
1.3翻倒问题:每一只机器狗在日常使用中,可能会因为各种问题导致翻倒这种意外情况,对于快递机器狗而言,每一次翻倒对快递都是致命伤,除了加强外壳对快递的保护,还配有一只机械臂便于机器狗在翻倒后,能立刻站起,继续执行配送任务。
2 产品结构设计
2.1快递机器狗腿部设计
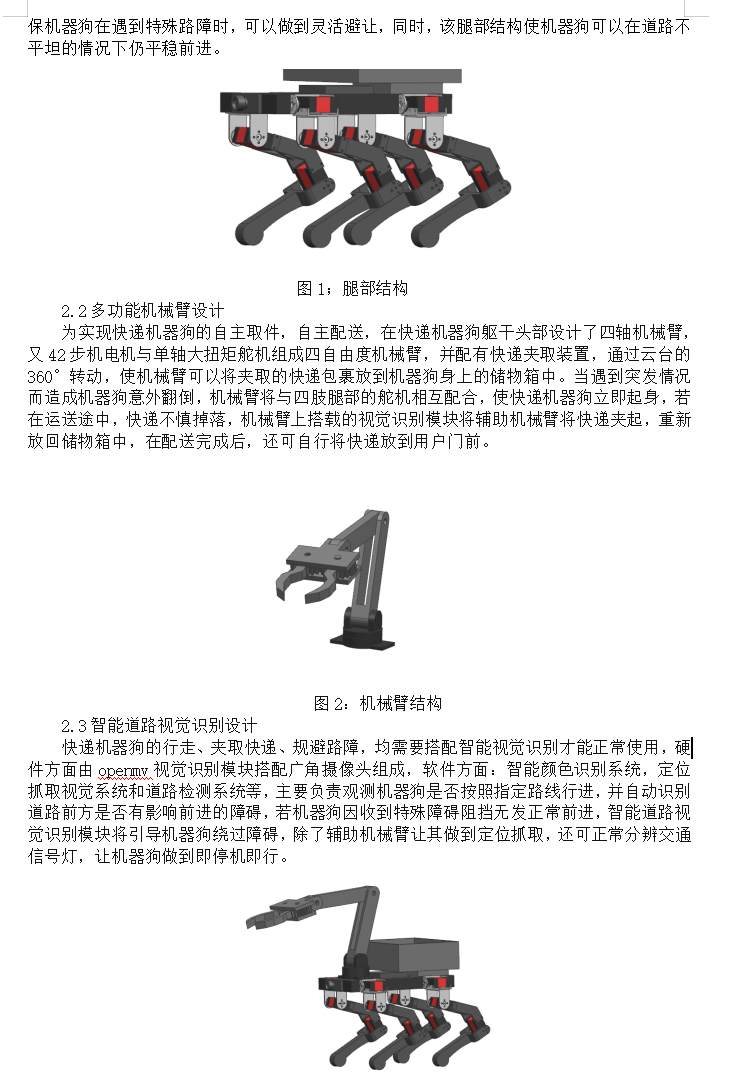
本产品采用大扭矩舵机代替传统机器狗机械关节,使机器狗拥有更大的快递载重能力与稳定行走的能力,每只腿部搭配两个电机作为运动关节,通过四足控制算法使快递机器狗可以完成基本的下蹲、跨步、走楼梯等行走功能,为使机器狗能更加灵活的行走并且应对多种突发路面情况,在机器狗躯干的四肢连接处各装上了一个横向舵机,通过对各个舵机的协调控制,可以实现横向平移甚至斜向平移,以确保机器狗在遇到特殊路障时,可以做到灵活避让,同时,该腿部结构使机器狗可以在道路不平坦的情况下仍平稳前进。
参考文献:
(1)周永强 、李佳、崔晔,四足仿生机器狗运动控制研究.
(2)张鑫雨、毛艺晔、高燕,基于树莓派的视觉机器狗巡线设计.
(3)方子豪、刘栎汐、高海晖,适用多种环境的救灾勘探四足仿生机器狗.
作者简介:卢启帆(2003-),男 ,河南新乡长垣人,本科,研究方向:机械设计制造及其自动化。

客服QQ:3606784964琼网文【2021】1550-113号
增值电信业务经营许可证:琼B2-20210322
出版物经营许可证:新出发龙华出字第(2021)009号
广播电视节目制作经营许可证:(琼)字第00779号
版权所有 ©2023-2029 期刊网(www.chinaqikan.com)粤ICP备190533228号